
エンボディド・ブレイン
知覚・意思決定
エンボディド・小脳
リアルタイム実行
スタートアップから量産体制を整えたハードウェア企業まで、商用展開や顧客カスタマイズのニーズの多くはビジョンに関連します。しかしビジョン機能の実装には、アルゴリズム適応やモデルチューニングなど複雑な作業が必要で、通常は専任チームが必要となり、ハードウェア企業にとって大きなコスト負担となります。
全域適応能力の欠如により、派生バージョンの互換性が低く、手動による導入への依存度が高く、完全なビジネス要件への対応が困難です。
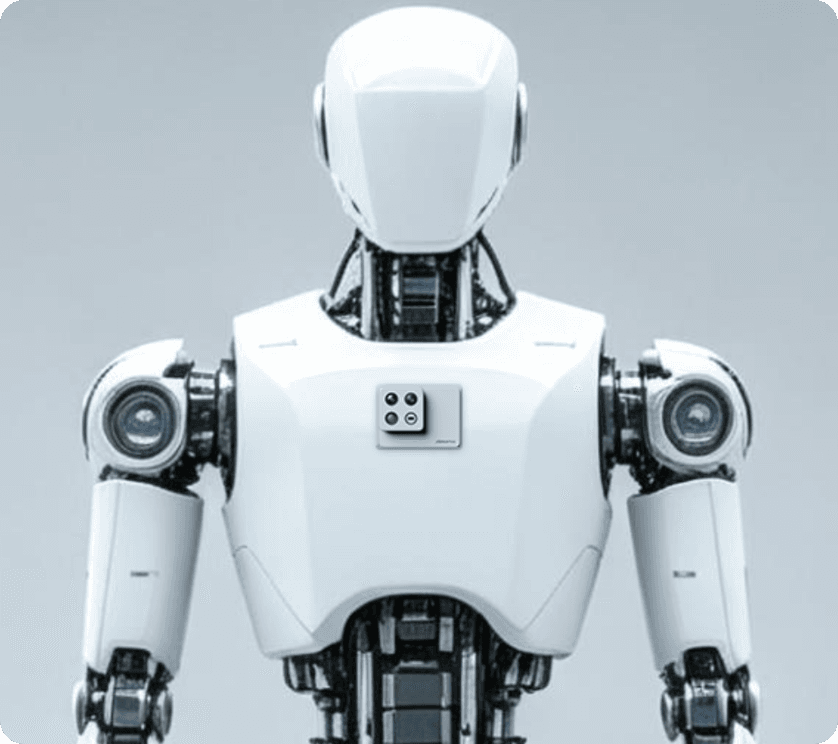
エンボディドAIは、人工知能を物理世界へと拡張する
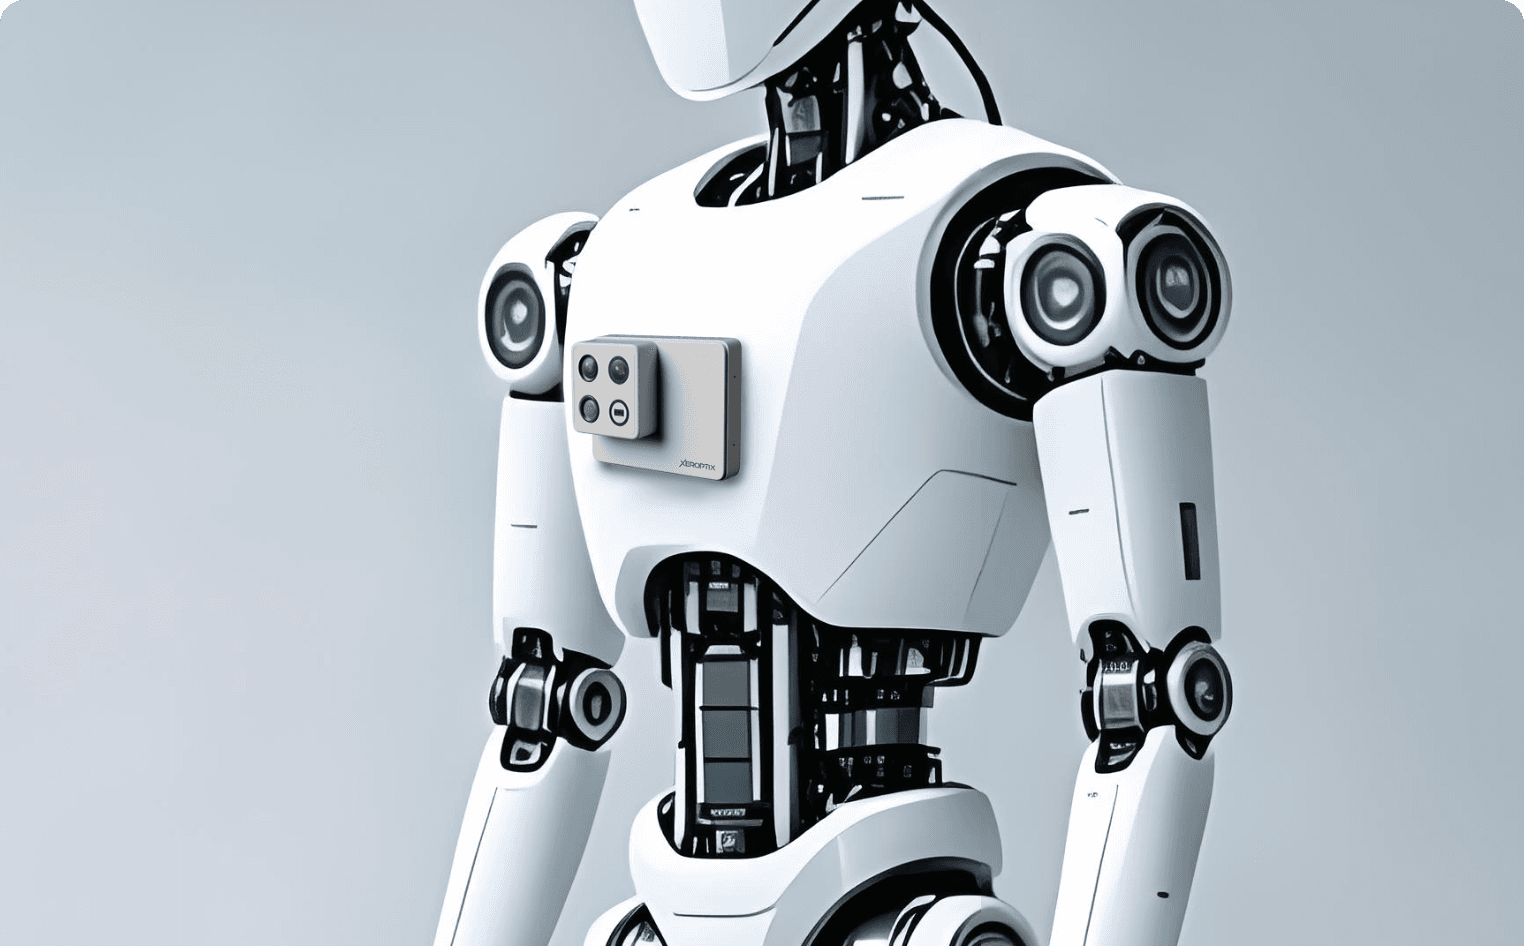
Xeroptixのソリューションは、ロボットにエンボディド・ブレインと目を提供し、
具体的な動作を実行させる
知覚・意思決定
リアルタイム実行
ビジョン中心・マルチセンサー融合型ロボット知覚・意思決定ハブ
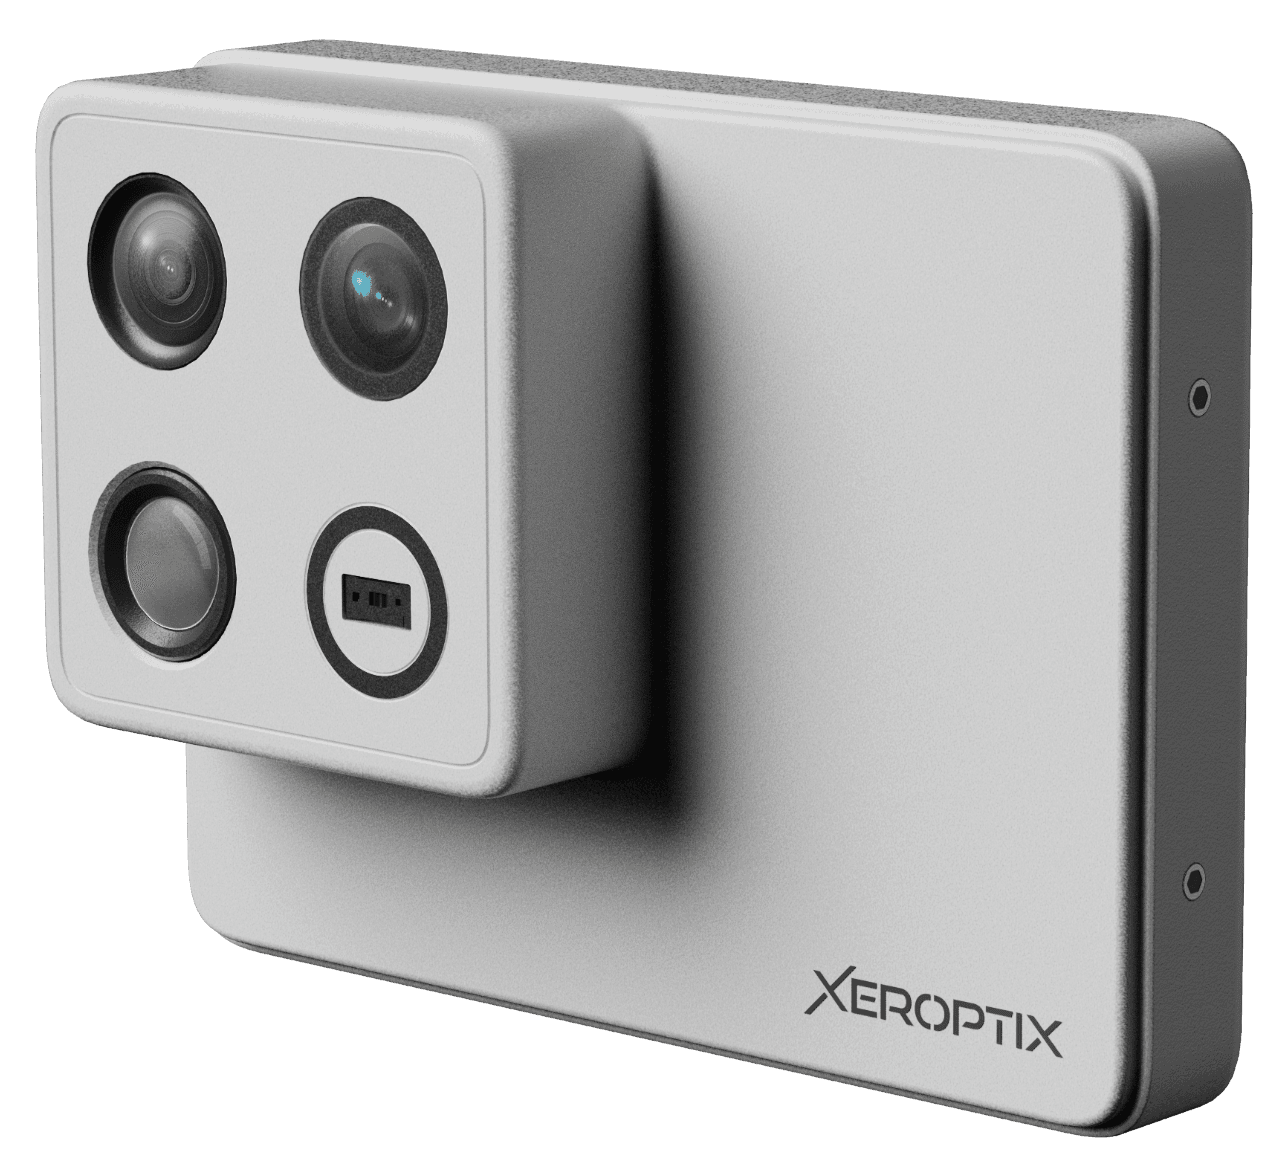
センサータイプは調整可能ロボットの形状に応じて異なるセンサーを組み合わせられます
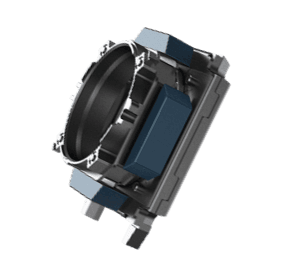
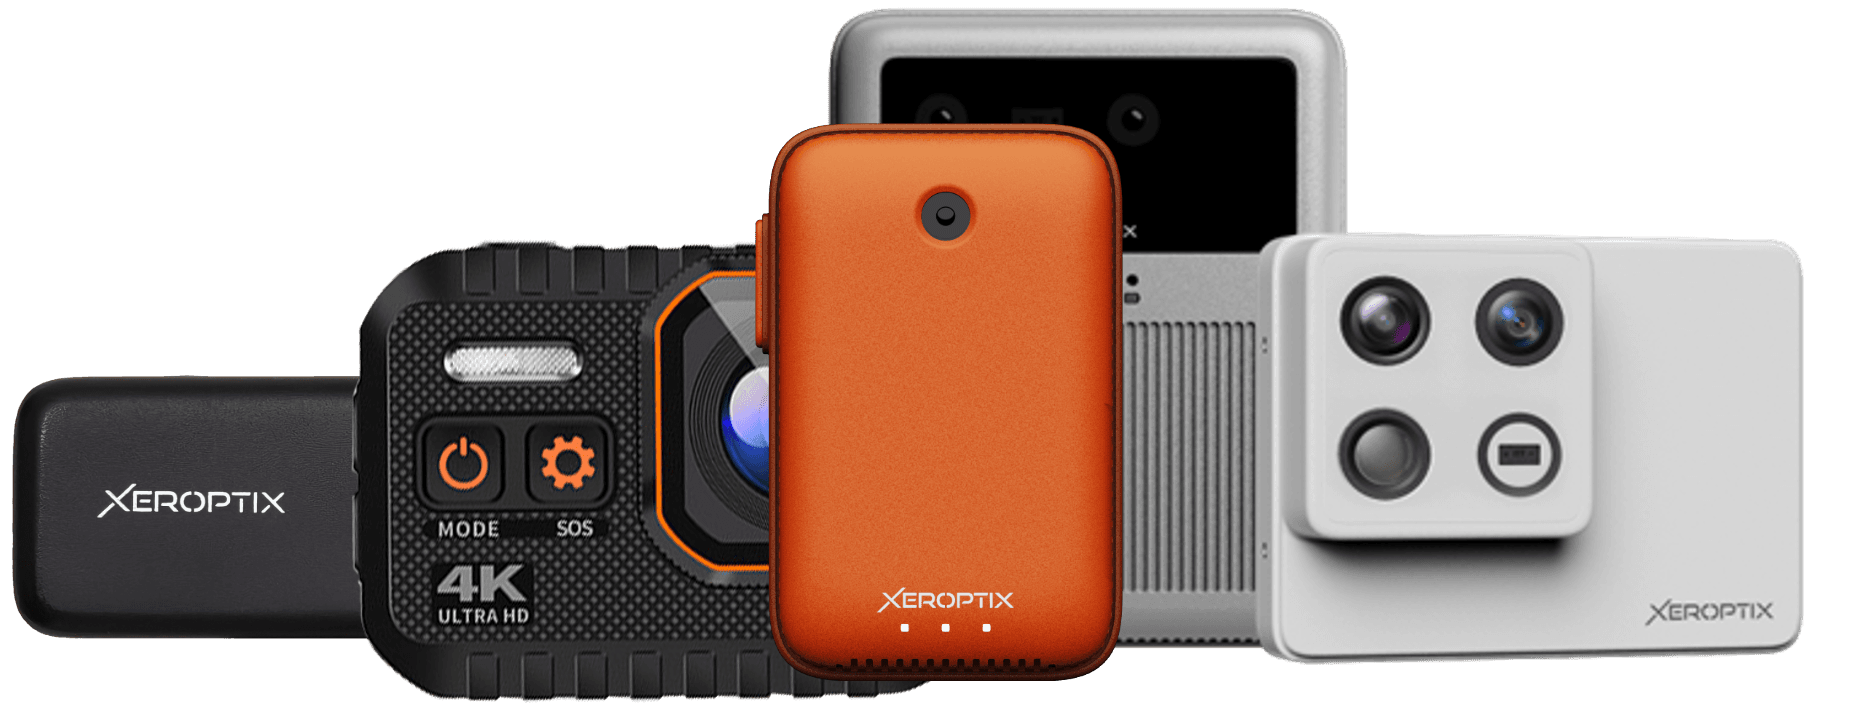
インターフェース経由でデバイスに取り付け
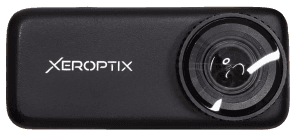
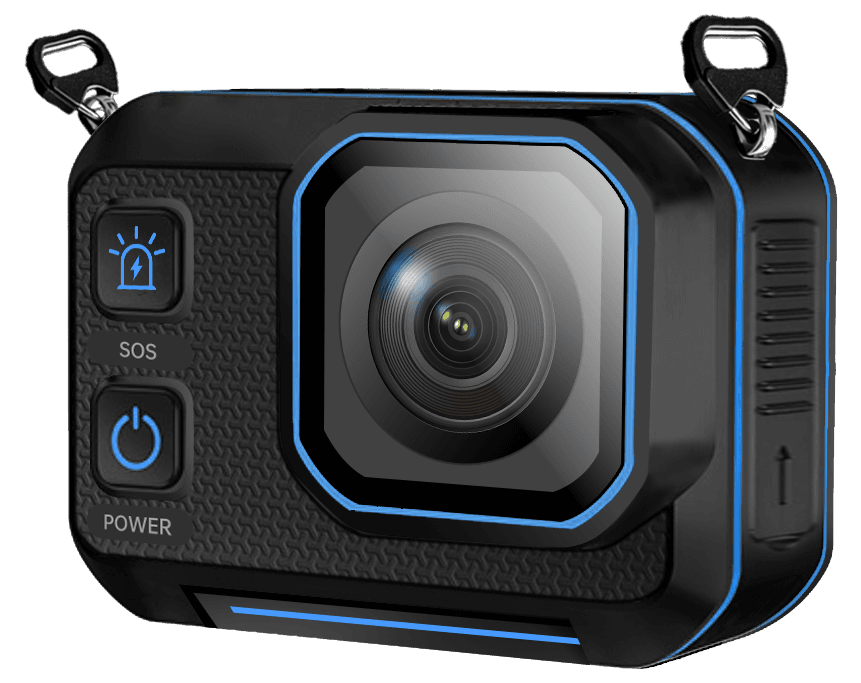
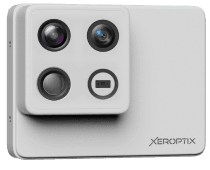
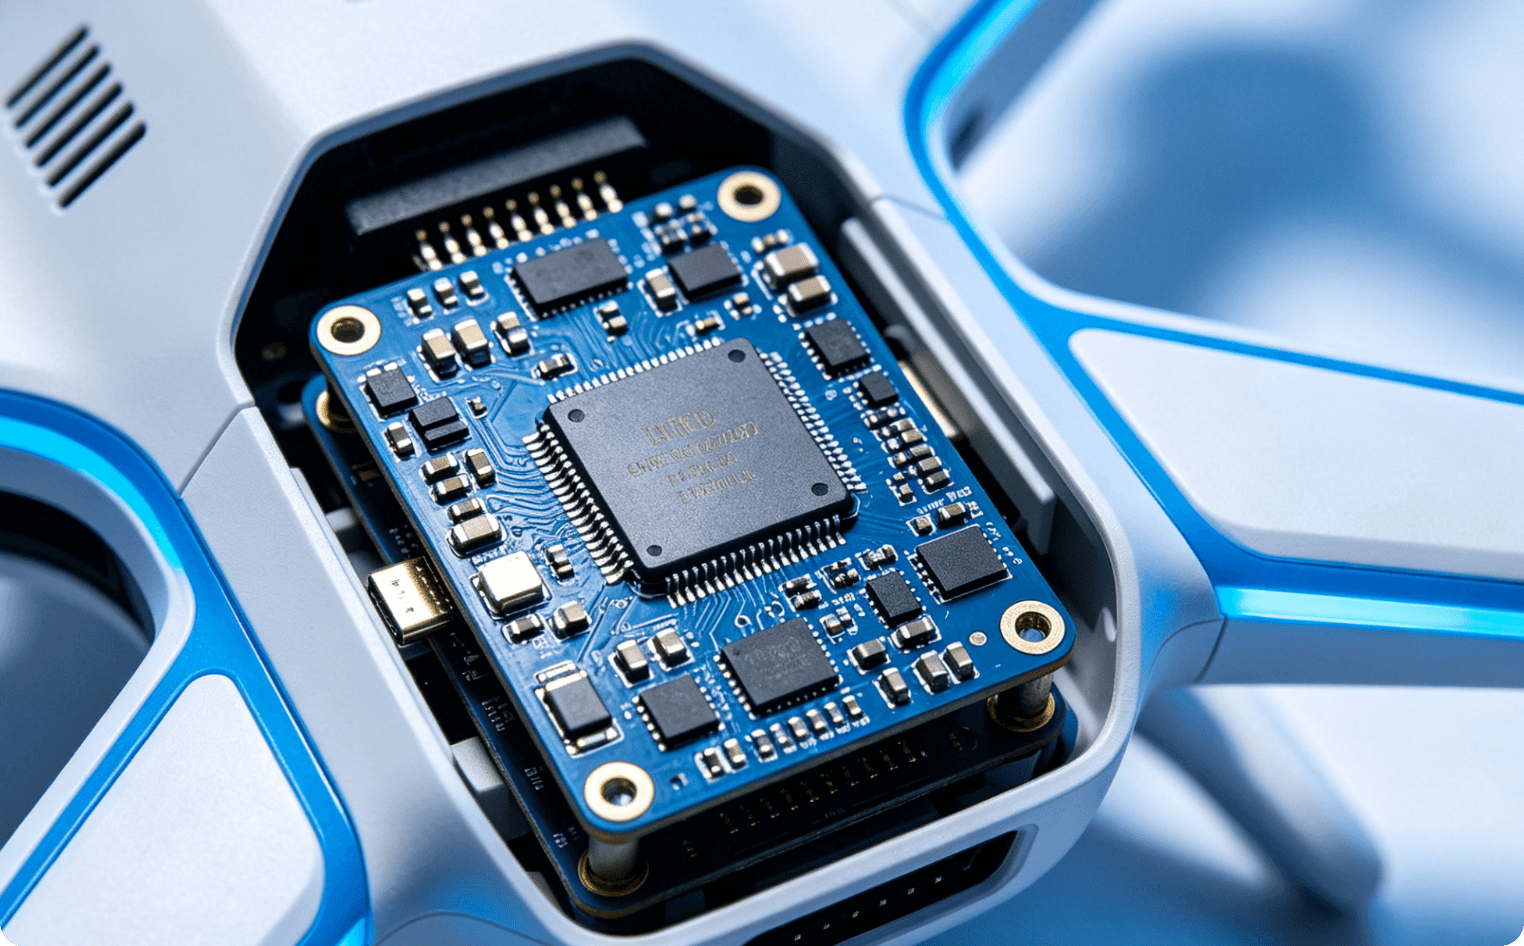
デバイスチップに基づくカスタム開発
アルゴリズムパッケージ
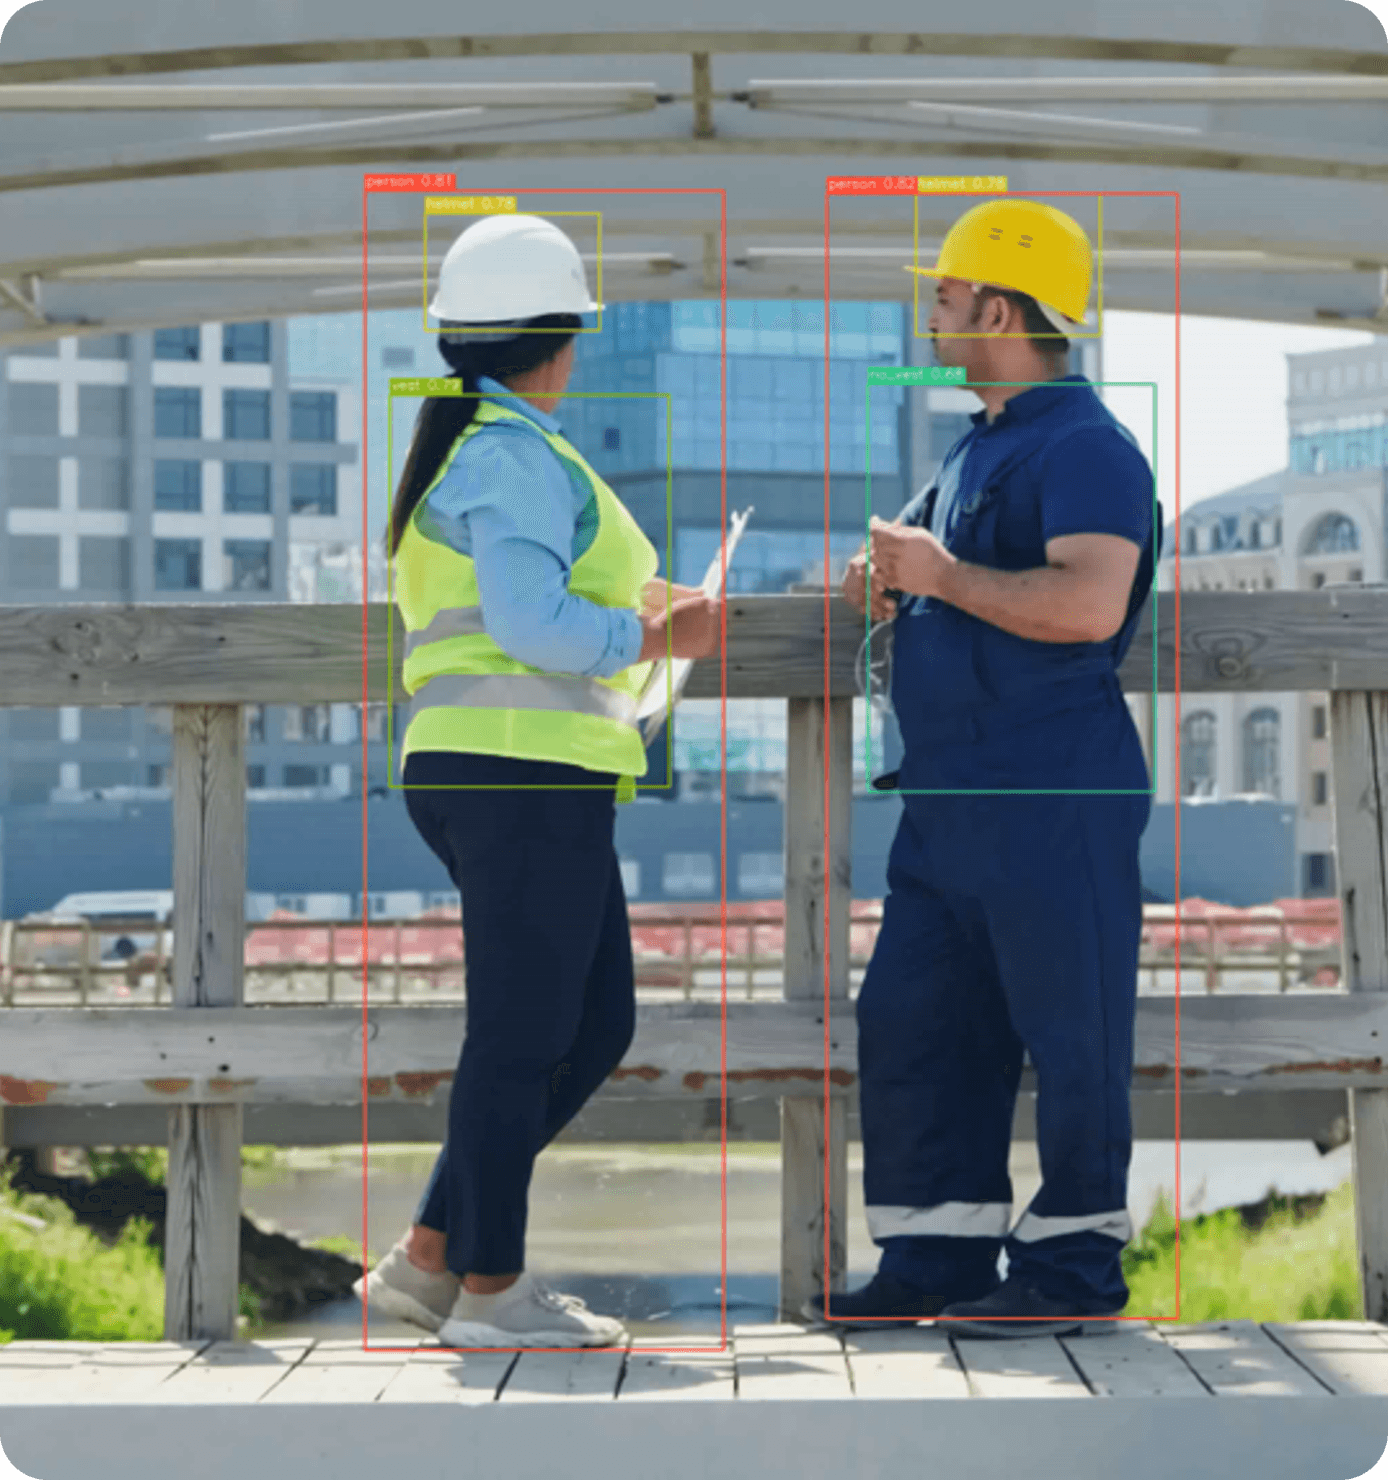
業界主流のアルゴリズムテンプレートを提供、柔軟な構成;
Xclawプラットフォームで自然言語によりアルゴリズムを迅速構築、
プラグアンドプレイ+プリセット機能、導入後すぐに有効化。
統一インターフェース
標準化されたハードウェアインターフェース、統一通信プロトコル
自動認識ドライバー
インテリジェントなセンサー/デバイス検出とドライバーマッチング
自然言語ドリブン
自然言語によるアルゴリズム構築・デプロイ支援
迅速デプロイ・検証
デプロイ期間の短縮、コストとリスクの低減
数ヶ月単位の長期統合サイクル
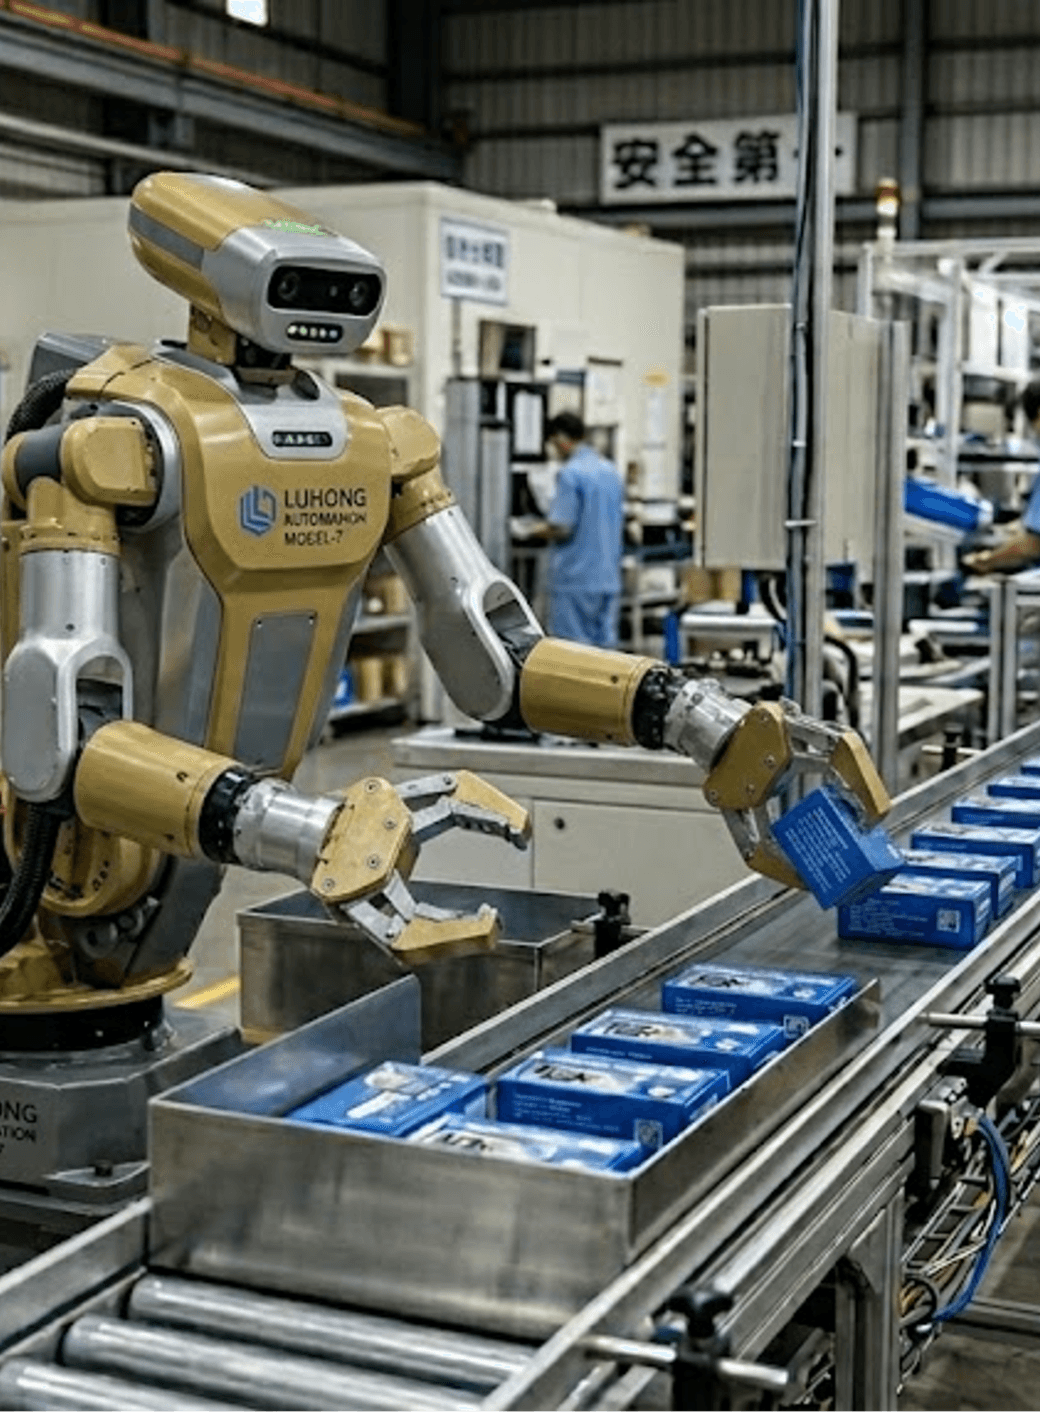
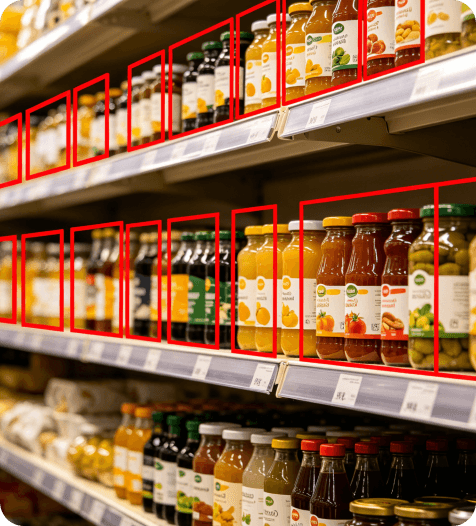
対象認識+位置認識
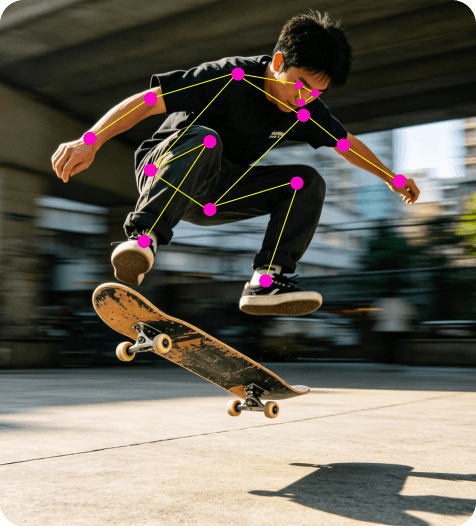
ロボット本体の把持制御を実現
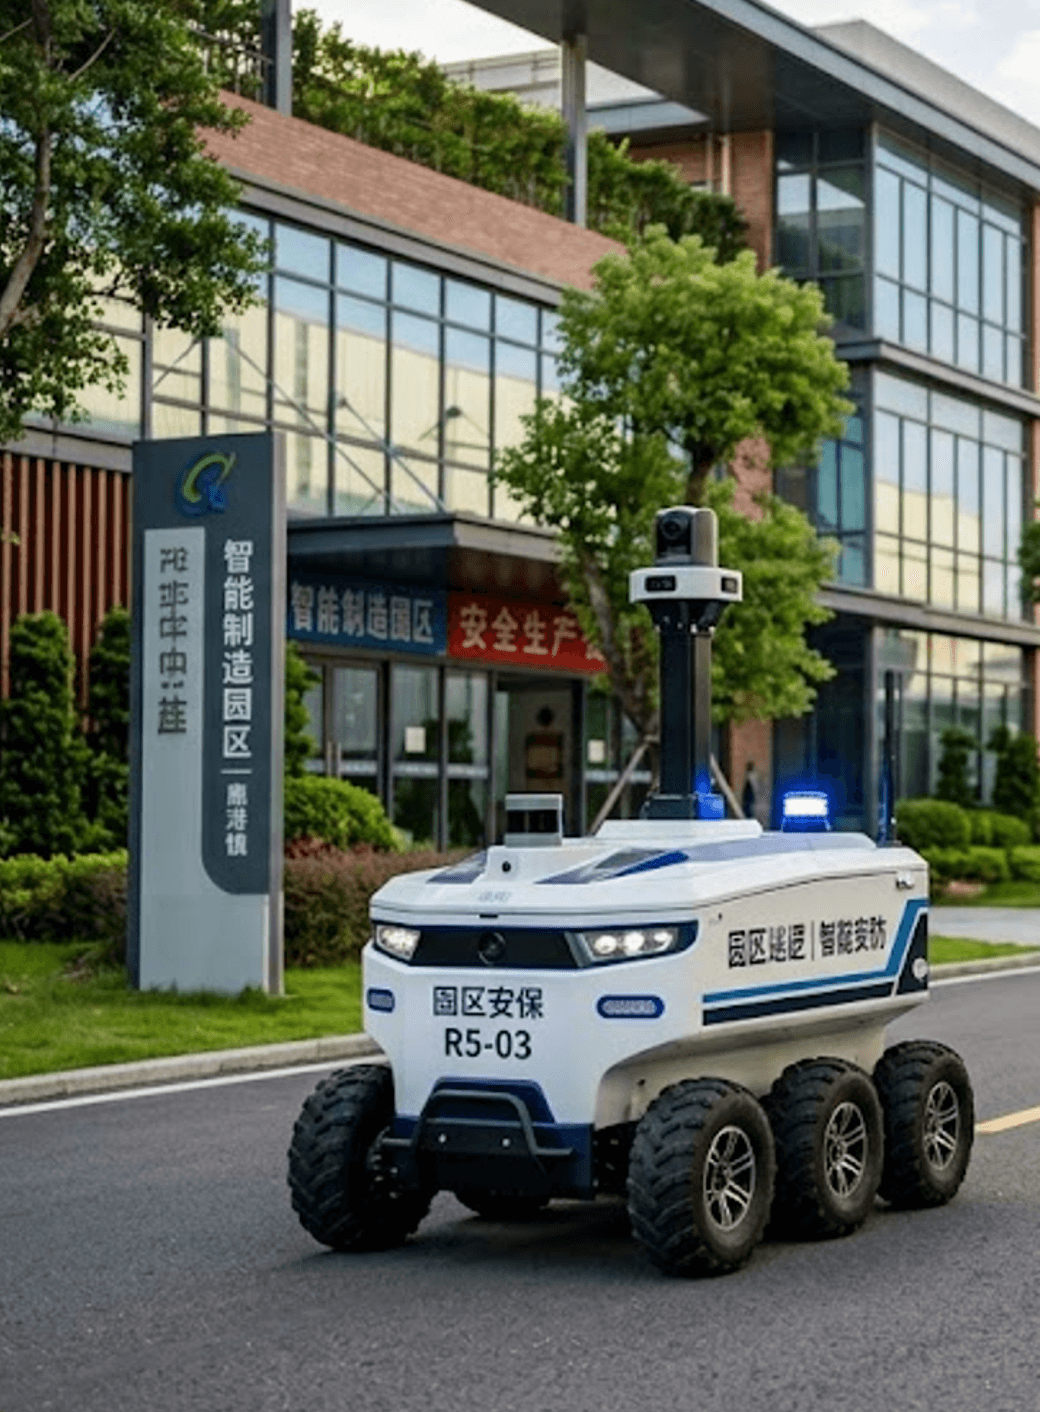
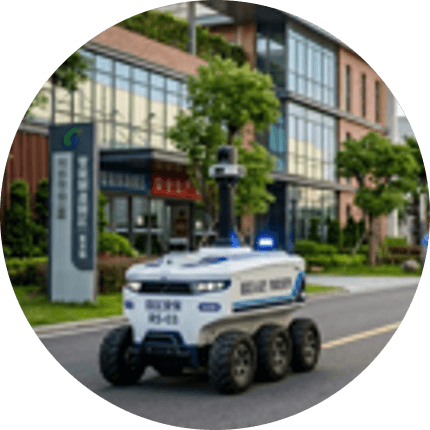
対象認識+エリア認識
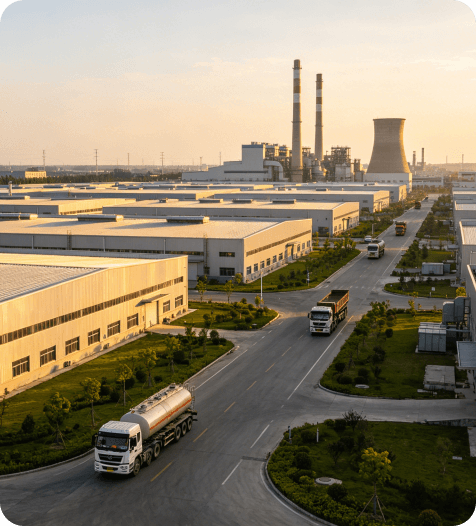
キャンパス不正侵入のリアルタイムアラートを実現
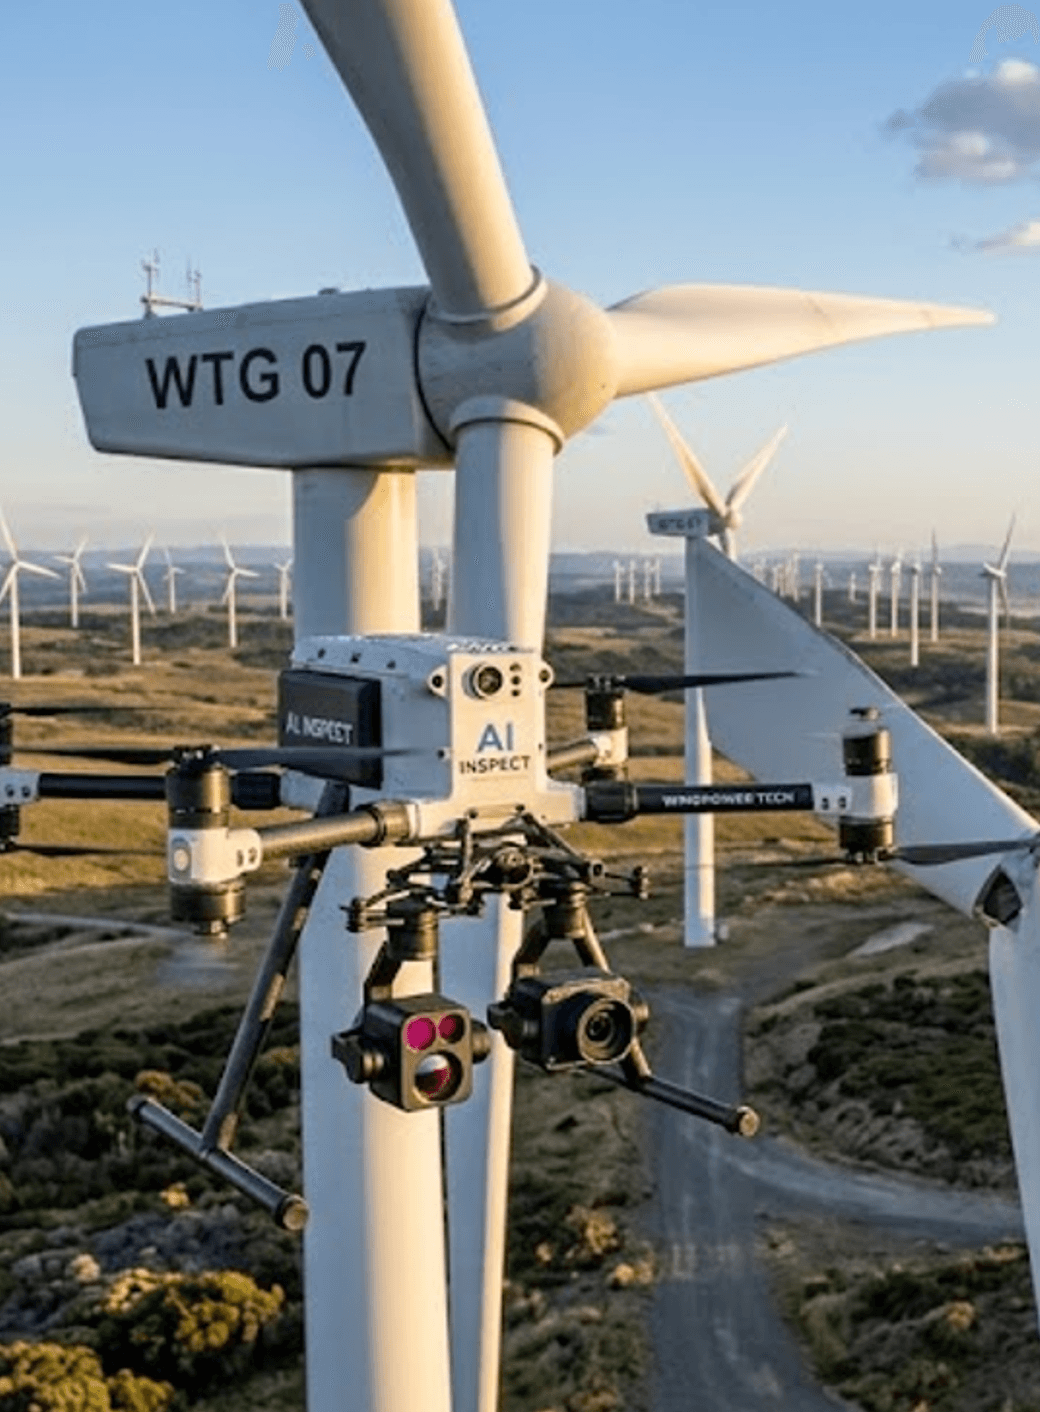
位置認識+ビジュアル巡回
異常ポイントの自動記録を実現